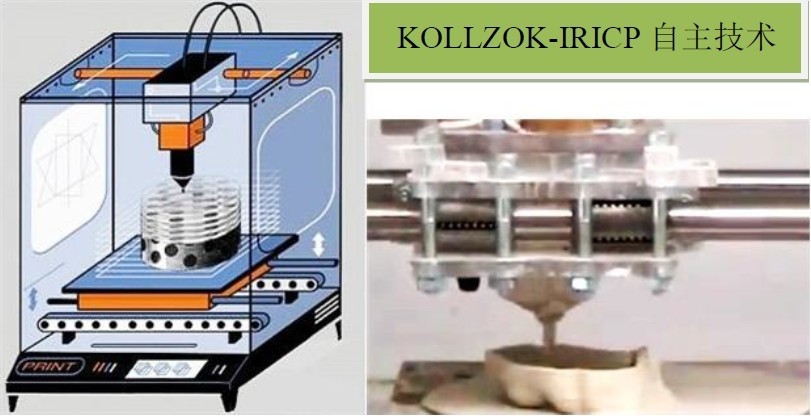
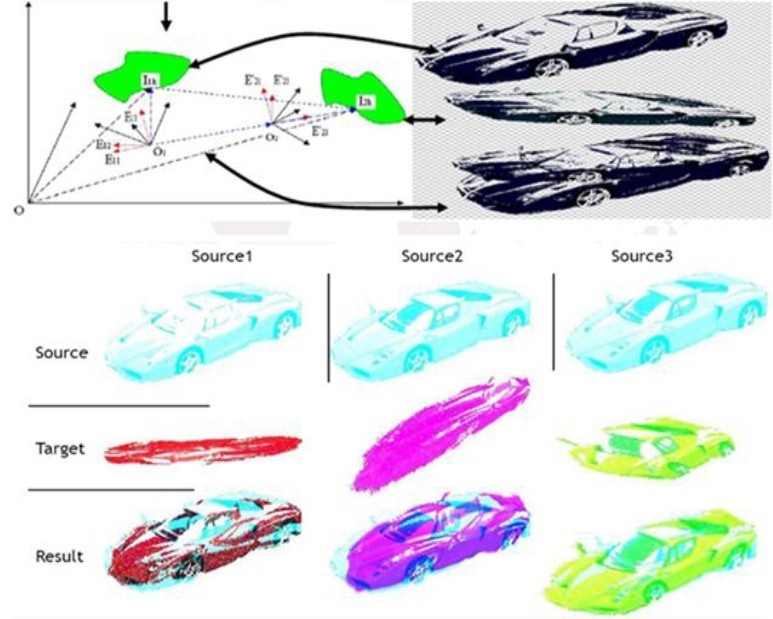
IRICP是一套开环和闭环控制技术总称,将待打印区域的物理实体与3D输入模型进行预位估计和实时比对,在硬件不变的条件下实施精确成型。IRICP开环控制方法能够满足喷头在预设精度下的高效率移动,其闭环控制方法支持重力感应、声波感应、电磁感应、计算机视觉感应的反馈控制,当打印物件发生位置偏移、层厚不匀、旋转扭曲、震动倾斜等情况时可实时调整承板和喷头的综合运动轨迹,从而形成最大限度的精细化弥补和优化。
上一条:基于SPGSP的三维扫描与重建技术及系统
下一条:科技驿栈
【关闭】